

Unsere Dienstleistungen im Bereich der Roboterentwicklung decken die gesamte Maschine ab – von einer frühen Konzeptskizze bis hin zu einem Roboter, der einer vollen Schicht in der Produktion standhält. Ein einziges Team entwirft die Mechanik und Elektronik und schreibt anschließend die Firmware und Steソフトウェア, die ihn in Bewegung versetzen, sodass Sie einen einzigen Ansprechpartner für das Verhalten der Maschine haben.
Robotik-Design und Entwicklung Dienstleistungen

17+
Jahre
im Ingenieurwesen
400+
Ingenieure im Team
91
NPS aus Kundenbefragungen
4+
Durchschnittliche Jahre
Kundenbindung
F&E
Hauseigenes Labor in Warschau
Unternehmen, mit denen wir bauen
Unsere Dienstleistungen im Bereich der Roboterentwicklung
Hier sind die sieben Dienste, die wir anbieten, und Sie können alle in Anspruch nehmen oder nur den Teil, der Ihrem Team fehlt.
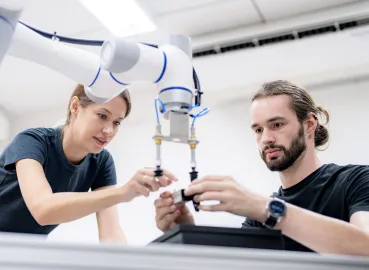
Roboterdesign und Industriedesign
Unsere Roboter-Designservices beginnen mit dem Arbeitszyklus und dem Arbeitsbereich und formen die Maschine dann um diese herum. Jede mechanische Entscheidung wird im Hinblick auf die Elektronik und die Software getroffen.
- Kinematischer Aufbau und Arbeitsraumanalyse
- Dimensionierung von Antrieb und Getriebe
- Struktur- und Thermoanalyse
- Gehäusedesign für den Einsatz in der Lebensmittel- und Getränkeindustrie bei Spritzwasser, Staub oder extremen Temperaturen
- Prüfung des Industriedesigns und der Wartungsfreundlichkeit
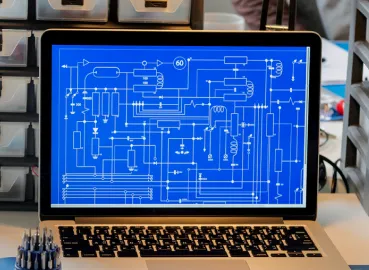
Elektronik- und PCB-Design
Unser Hardware-Design-Team verwandelt das mechanische Konzept in Leiterplatten, die der jeweiligen Betriebsumgebung standhalten. Wir prüfen die Signal- und Stromversorgungsintegrität, bevor der erste Prototyp den Teststand verlässt.
- Motorenantrieb und Stromverteilungsdesign
- Sicherheitsgerichtete E/A- und Verriegelungskreise
- Träerplatinen für Ihr Standard-Rechenmodul
- Signal- und Power-Integritäts-Simulation
- Stückliste und Fertigungspaket für die EMS-Übergabe
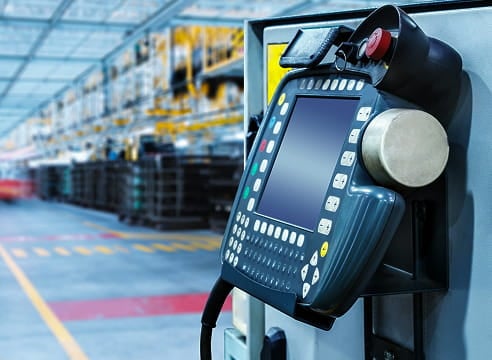
Entwicklung von eingebetteter Firmware
Firmware ist der Bereich, in dem ein Roboter seine Zuverlässigkeit erlangt, weshalb wir den Aktualisierungspfad als Teil des Produkts betrachten. Echtzeitarbeiten laufen je nach Anforderung der Arbeitslast auf einem RTOS oder auf Embedded Linux.
- Echtzeit-Regelkreise und Low-Level-Gerätetreiber
- Rust für die Pfade, bei denen ein Speicherfehler einen Rückruf bedeuten würde
- Sicherheitskette und Watchdog-Implementierung
- Signierte Over-the-Air-Updates mit A/B-Partitionen und getestetem Rollback
- Inbetriebnahme von Platinen und Hardware-Abstraktionsschichten
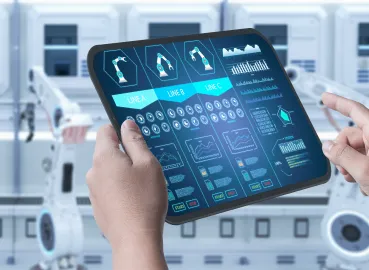
Robotersteuerungs- und Bewegungssoftware, ROS-2-Entwicklung
Dies ist die Schicht, die entscheidet, ob sich ein Roboter präzise oder nervös anfühlt. Wir bauen auf ROS 2, dem Robot Operating System, auf, wo sich dessen Ökosystem auszahlt, und gehen auf Bare-Metal-Ebene, wenn das Taktbudget knapp bemessen ist.
- Trajektorienplanung und inverse Kinematik
- Zustandsautomaten und Fehlerbehandlung bei Ausfall eines Sensors
- ROS-2- und micro-ROS-Knotenarchitektur
- Simulationsumgebungen in Gazebo oder Isaac Sim
- Bedienerschnittstellen und Fernbedienungsverbindungen
- Navigations- und Pfadplanungsalgorithmen
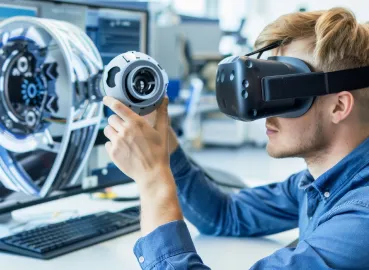
Computer Vision und Wahrnehmung
Wir verwandeln Sensor Daten von Kameras und Lidar in etwas, auf das der Steuerungs-Stack reagieren kann. Modelle des maschinellen Lernens werden mit Ihren eigenen Aufnahmen trainiert, da ein Greifmodell, das auf einem öffentlichen Datensatz basiert, in Ihrer Teilekiste oder Ihrer Recyclingstraße selten Bestand hat.
- Objekterkennung und 6DoF-Posenschätzung
- Hinderniskartierung und Freiraumdetektion
- Visuelle Inspektion mit Gut/Schlecht-Entscheidungen an einer bewegten Linie
- Kamerakalibrierung und Sensorfusion
- Datenerfassung und Modelltraining
Edge-KI für Robotik
Das Modell läuft auf dem Roboter selbst, mit einer Reaktionszeit, die man in ein Pflichtenheft schreiben kann. Wir halten das thermische und Energie-Budget ein, zu dem sich das Mechanikteam bereits verpflichtet hat.
- Modellauswahl und Benchmarking im Hinblick auf Ihr Latenzziel
- Quantisierung und Pruning für das Zielmodul
- Bereitstellung auf Jetson oder einem NPU-bestückten SoC
- Drift-Überwachung, sobald die Flotte im Felde im Einsatz ist
Robotik-Prototyping und -Validierung
Unser Labor in Warschau baut die ersten Einheiten und lässt sie so lange laufen, bis etwas kaputtgeht. Ein Problem hier zu finden, kostet nur einen Bruchteil dessen, was es bei einer Zertifizierungsstelle kosten würde.
- Erstmusterbau und Platinen-Inbetriebnahme
- Umwelt- und Dauertests
- EMC-Präkonformitätsmessungen
- Sicherheitsvalidierung gegen Ihre Risikobeurteilung
- Durch Testdaten angetriebene Design-Iteration
Technologien, mit denen wir arbeiten
Was gewöhnlich schiefgeht und was wir dagegen tun
Fast jedes Programm, das wir übernehmen, weist eine Version derselben wenigen Probleme auf, und hier ist, wie wir mit jedem einzelnen umgehen.
Roboter und Systeme, die wir liefern
Einige Kunden kommen mit einer vagen Idee zu uns, andere mit einem Prototypen, der nun serienreif gemacht werden muss.

Autonome mobile Roboter
Roboter, die sich selbstständig durch eine geschäftige Fabrikhalle oder ein Krankenhaus bewegen, mit integrierter Flottenkoordination und Selbstankonnung.
Kollaborative Arbeitszellen
Roboterarme, die ihre eigene Kraft begrenzen, sodass Menschen direkt neben ihnen arbeiten können, mit einer sicherheitsgerichteten Steuerung, die anhand Ihrer Risikobeurteilung validiert wurde.
Laborautomation und Assistenzgeräte
Präzisionsbewegung und kraftlimitierte Steuerung, von Anfang an in ein Qualitätssystem integriert, sodass die von Regulierungsbehörden geforderte Dokumentation bereits vorhanden ist.
Lager- und Fulfillment-Automatisierung
Sortier- und Kommissioniersysteme, die mit Ihrem WMS kommunizieren und so dimensioniert sind, dass sie Ihre Durchsatzziele selbst in der Hochsaison erreichen.
Inspektions- und Wartungsroboter
Kriechbahnen und schienengebundene Einheiten für Orte, an die sich Menschen nicht begeben müssen, mit Onboard-Diagnose und entweder einer Kabelverbindung oder einer Funkverbindung.
Fernbediente Systeme
Funkfernsteuerungsverbindungen, die schnell genug sind, um eine Maschine in Echtzeit zu steuern, und so konstruiert sind, dass sie sich im Moment einer nachlassenden Verbindung immer noch vernünftig verhalten.
Autonomes Nachrüsten
Bereits in Ihrem Besitz befindliche Maschinen, umgerüstet für den autonomen Betrieb. Die Mechanik bleibt unverändert, und wir ergänzen sie um Sensorik- und Steuerungsebenen sowie eine entsprechend abgestimmte Sicherheitskette.
Feld- und Gewächshausroboter
Für den Außeneinsatz entwickelte, kameragesteuerte Jäte- und Erntemaschinen mit Edge-Inferenz, die auch dann weiterarbeiten, wenn das Netzwerk ausfällt.
Unser kompletter Roboterentwicklungsprozess
Jede Phase endet mit etwas, das funktioniert, sodass man den Fortschritt sieht, anstatt darüber zu lesen.
Konzept und Anforderungen
Wir beginnen damit, festzulegen, wie schwer die Maschine arbeiten muss, wie weit sie greifen muss, welche Sicherheitskategorie gilt und wogegen sie zertifiziert werden muss. Kostenziele und Stückzahlannahmen fließen hier ebenfalls ein, da sie über die Aktuatorenklasse und die Rechenleistung entscheiden, die man sich leisten kann.
Design
Sobald die Anforderungen freigegeben sind, schreiten das mechanische Layout und die Elektronikarchitektur parallel zur Softwarearchitektur voran, sodass sich eine Entscheidung in dem einen Bereich innerhalb eines Tages im anderen widerspiegelt. Lagenaufbau, thermisches Budget, Sicherheitsarchitektur und die Schnittstellen zwischen den Subsystemen werden einvernehmlich festgelegt, bevor überhaupt jemand mit dem Routing beginnt.
Prototyp
Direkt nach dem Design-Freeze kommen die ersten Muster aus unserem Labor – mit in Betrieb genommenen Platinen und Bewegungen im manuellen Modus. Hier treffen mechanische Annahmen auf eine reale Last, und hier sind die Überraschungen noch günstig zu beheben.
Firmware
Dann kommt die Firmware hinein: Echtzeitsteuerung und Gerätetreiber neben der Sicherheitskette, gefolgt von der Update-Pipeline. Rust deckt die Pfade ab, bei denen ein Speicherfehler zu einem Rückruf führen würde.
Steuerungs- und Anwendungssoftware
Da die Firmware stabil ist, greifen Bewegungsplanung und Wahrnehmung auf dem Prototypen zusammen mit der Bedieneroberfläche ineinander. Die Simulation läuft parallel in Gazebo oder Isaac Sim, was das Softwareteam voranbringt, solange Hardware noch Mangelware ist.
Integration und Validierung
Danach muss sich der Roboter in bestehende Produktionslinien und die umliegenden Systeme integrieren, wobei MES- und Flottenintegration gleichzeitig abgewickelt werden. Dauertests, EMV-Pre-Compliance-Scans, Sicherheitsvalidierung und Sicherheitstests schließen diesen Schritt ab.
Bereitstellung und Support
Schließlich werden Pilotanlagen mit Inbetriebnahmesupport und Überwachung ausgeliefert, die Ihnen zeigt, was die Flotte tut – genau das, was Sie benötigen, bevor Sie auf die übrigen Standorte skalieren. Von da an kümmern wir uns um Firmware-Releases und den Austausch veralteter Komponenten sowie um die nächste Hardware-Revision, sobald sie ansteht.
Wo steht Ihr Programm?
Sagen Sie uns, in welcher Phase Sie sich befinden und was bereits gebaut wurde. Wir planen die verbleibende Arbeit und die dafür erforderliche Teamzusammensetzung.
Compliance und Zertifizierungen
Compliance-Arbeit beginnt bei der Architekturprüfung, sodass die Nachweise bereits vorliegen, wenn Ihr Regulierungsteam sie benötigt.
ISO 9001
Qualitätsmanagement
ISO 27001
Informationssicherheit
ISO 13485
Medizinprodukte
IEC 62443
Industriesicherheit
IEC 62304
Medizinische Software
ISO 10218-1
ISO 10218-2
ISO/TS 15066
ISO 13849
IEC 61508
IEC 60601-1
ISO 14971
FDA 21 CFR 820
ETSI EN 303 645
ISO 3691-4
ANSI/ITSDF B56.5
DE 61000
FCC Teil 15
CE ROT
Technologien, mit denen wir Roboter bauen
Worauf wir zurückgreifen, hängt von Ihren Sicherheitsanforderungen und dem bereits vorhandenen Code ab; hier ist also der Tech-Stack, den unsere Teams am häufigsten verwenden.
Rust
C++
C
Zephyr
FreeRTOS
Eingebettetes Linux
Yocto
ROS 2
micro-ROS
Nav2
MoveIt 2
Pavillon
NVIDIA Isaac Sim
Python
OpenCV
PyTorch
TensorRT
ONNX Runtime
PCL
NVIDIA Jetson
STM32
NXP i.MX

Raspberry Pi CM
AMD Xilinx FPGA
Altium Designer
EtherCAT
CANopen
DDS
MQTT
LTE-M
WLAN 6
5G
Warum Engineering-Teams Yalantis für die Roboterentwicklung wählen
Internes F&E-Labor in Warschau
Alles findet in unserer eigenen Werkstatt in Warschau statt, wo wir die Platinen bestücken und selbst in Betrieb nehmen. Die Bewegung wird nur wenige Meter von dem Schreibtisch, an dem die Firmware geschrieben wurde, unter realen Lasten abgestimmt, sodass eine Designfrage noch am selben Tag statt nach einem Versandzyklus beantwortet wird.
Ein Team vom Schaltplan bis zur Steuerungsoftware
Der Grund, warum die Integration reibungslos verläuft, ist einfach: Die Personen, die das Board routen, sitzen neben den Personen, die die Bewegungsschleife schreiben. Wenn die beiden anderer Meinung sind, klären sie das unter sich, sodass die Integrationskosten nicht mehr am Ende Ihres Projekts anfallen.
Rust, bei dem ein Speicherfehler einen Rückruf bedeuten würde
Wir haben uns früh für Rust entschieden, damals, als es für Steuerungscode noch eine unbequeme Wahl war. Unsere C++-Kompetenz bleibt für den Code erhalten, den Sie bereits besitzen, und dieselben Ingenieure schreiben und testen die Schnittstelle zwischen den beiden, sodass nichts durchrutscht.
Zertifizierungen, die Sie einem Auditor vorlegen können
Wer schon einmal ein Audit durchlaufen hat, weiß, wie stark es dabei auf den Papierkram ankommt. Wir sind nach ISO 9001 und ISO 27001 zertifiziert – beide werden jedes Jahr reauditiert –, und medizinische Arbeiten unterliegen der ISO 13485. Wir entwickeln nach den Normenreihen IEC 62443 und ISO 10218, wobei die Dokumentation parallel zur eigentlichen Arbeit erstellt wird.
Ingenieure bereit für die Phase, in der Sie sich befinden
Personal ist normalerweise der Engpass, deshalb hier die praktische Antwort: Mit 400 Ingenieuren im Team erhalten Sie genau die Mischung, die diese Phase erfordert, ohne auf einen Einstellungsprozess warten zu müssen. Wenn sich die Phase ändert, passen wir die Zusammensetzung gemeinsam mit Ihnen an.
Kunden, die nach dem ersten Release bleiben
Die Kennzahl, die wir am genauesten beobachten, ist die Verweildauer der Kunden, die im Durchschnitt über vier Jahre liegt. Unser NPS liegt bei 91, und Enterprise-Programme für Bosch und Toyota Tsusho basierten auf demselben Modell, das hier beschrieben wird.
Was unsere Kunden sagen
Einblicke in die Robotik-Ingenieurwissenschaften
Artikel
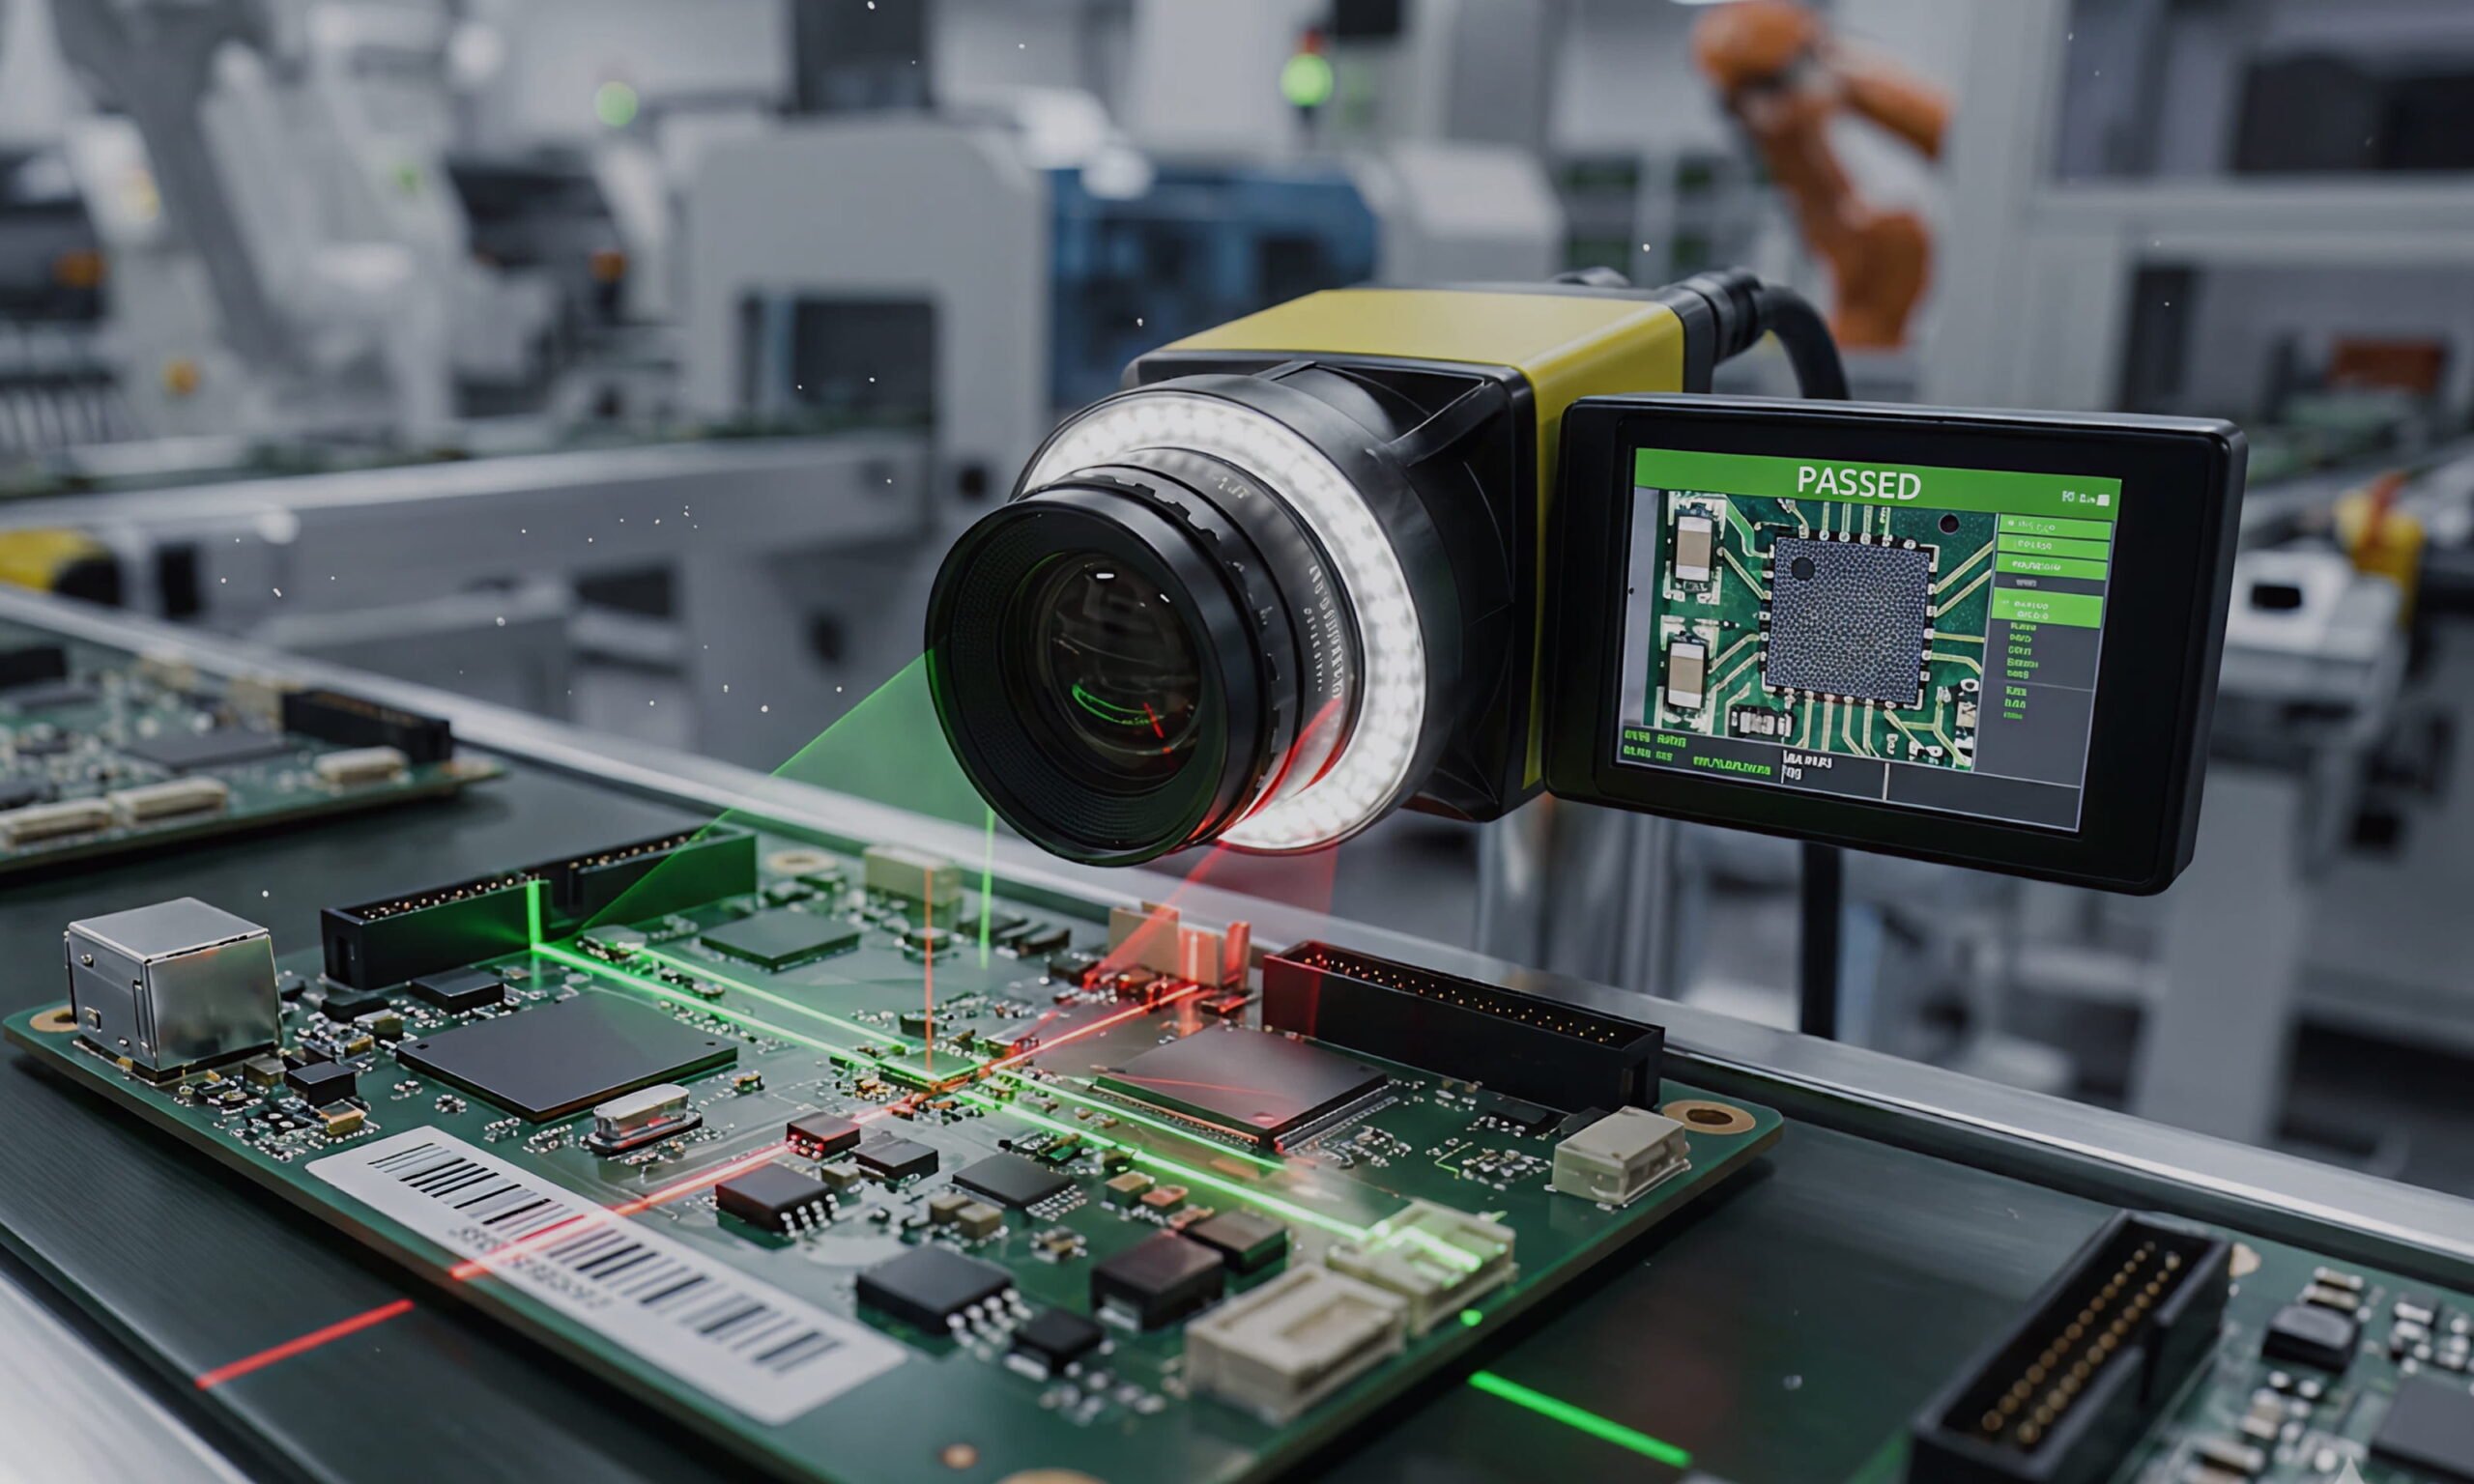
Implementierung von Computer Vision in der Fertigung: Von der Fehlererkennung zur Sicherheit
Erfahren Sie, warum Hersteller Computer Vision einsetzen, welche Probleme sie damit in der Fabrikhalle lösen und wie Sie es in realen Produktionsumgebungen implementieren und skalieren können
Artikel
Der komplette Leitfaden zur Firmware-Entwicklung für Embedded- und IoT-Geräte
Entdecken Sie die 6 wichtigsten Best Practices für die Firmware-Entwicklung von eingebetteten IoT-Geräten. Erhalten Sie Einblicke in Architektur, Sicherheit und Optimierung.
Artikel
Wie man die Stücklistenkosten senkt, ohne die Produktqualität zu beeinträchtigen
Erfahren Sie, wie Sie die Stücklistenkosten senken, ohne die Produktqualität zu beeinträchtigen. Erfahren Sie, wie frühe Designentscheidungen und Verbesserungen der Hardware-Architektur die Fertigungskosten bei der Massenproduktion senken.
Lassen wir den Rahmen Ihres Robotikprogramms festlegen
Schicken Sie uns die Maschine, die Sie bauen möchten. Unser technischer Leiter meldet sich mit einem Projektumfang und einer Teamstruktur sowie den zwei oder drei Fragen, die es vor Beginn zu klären gilt.
Verwandte Dienstleistungen und Branchen
FAQ
-
Was umfasst der Prozess des Roboterdesigns und der -entwicklung?
Der Entwicklungslebenszyklus reicht von einem definierten Problem bis zu einem Robotersystem, das in Ihrer Produktion arbeitet. Wir beginnen mit den Anforderungen und der Sicherheitskategorie, gehen dann zur Mechanik- und Elektronikkonstruktion über und bauen einen Prototyp in unserem Labor. Firmware und Steuerungssoftware folgen auf dieser Hardware, und die Integrationstests finden in Ihrer realen Produktionsumgebung statt.
Die letzte Phase ist die Inbetriebnahme und das Support-Modell, das Firmware-Versionen und die Veralterung von Komponenten abdeckt. Jede Phase endet mit etwas, das Sie in Betrieb sehen können, sodass Sie ein demonstriertes Verhalten abnehmen.
-
Welche Ingenieurwissenschaften benötigt ein Roboter eigentlich?
Vier, und das Schwierige ist, sie dazu zu bringen, sich zu einigen. Die Mechanik bestimmt die Kinematik und das Gehäuse. Die Elektronik macht daraus Platinen und Leistungsteile. Die Firmware lässt die Echtzeit-Steuerungssysteme darauf laufen. Die Steuerungssoftware kümmert sich um Bewegungsplanung und Wahrnehmung und gibt dem Bediener etwas an die Hand, mit dem er arbeiten kann.
Die meisten Verzögerungen entstehen an den Schnittstellen. Ein sauberes mechanisches Konzept erweist sich auf einer vierlagigen Platine möglicherweise als nicht verdrahtbar, oder ein Regelkreis, der sich in der Simulation unauffällig verhielt, verpasst auf einem Mikrocontroller, der bereits mit der Bedienung von Encoder-Interrupts ausgelastet ist, seine Frist. Wenn verschiedene Zulieferer für unterschiedliche Ebenen zuständig sind, kommt die Integrationsrechnung am Ende – deshalb behalten wir alle vier in einem Team.
-
Was ist der Unterschied zwischen Robotik-Design und Robotik-Entwicklung?
Design definiert, was die Maschine sein wird, und Development baut sie. Design umfasst Kinematik, Aktuarauswahl, Elektronikarchitektur und das Sicherheitskonzept und übergibt Zeichnungen und Schaltpläne mit einem Plan, anhand dessen man bauen kann. Development ist PCB-Layout, Firmware, Steuerungssoftware und die Prüfstände, die beweisen, dass es funktioniert.
Wir tun beides, und das ist wichtig, denn bei der Entwicklung von Robotikprodukten kommen die meisten teuren Überraschungen von einer Designentscheidung, die niemand mit der Realität der Implementierung abgeglichen hat.
-
Können Sie sowohl die Hardware als auch die Software für einen Roboter übernehmen?
Ja, und die Tatsache, dass Hardware- und Softwareentwicklung in einem Team sitzen, ist meistens der Grund, warum die Leute uns anrufen. Ein Roboterentwicklungsunternehmen, das nur eine Ebene abdeckt, muss den Rest vergeben, und genau daher kommen die Integrationskosten. Hier entwirft dieselbe Organisation die Elektronik und schreibt die Firmware, und die Steuerungssoftware kommt von derselben Gruppe, sodass eine Schnittstellenänderung in einem Gespräch geklärt wird statt durch einen Änderungsantrag.
Sie können uns auch nur für eine einzige Ebene hinzuziehen. Viele Teams fangen mit Firmware für eine bereits existierende Maschine oder mit der Neuentwicklung einer Steuerungssoftware an und weiten den Bereich dann aus, sobald wir zusammengearbeitet haben.
-
Bieten Sie eingebettete Robotik-Design-Dienstleistungen auch separat an?
Ja. Wenn die Mechanik bereits feststeht, können wir nur die Embedded-Schicht übernehmen: Echtzeitsteuerung auf einem RTOS oder Embedded Linux sowie die Treiber und die darunterliegenden Platinen. Teams kommen normalerweise auf diesem Weg zu uns, wenn eine Maschine bereits existiert und ihre Firmware eher neu aufgebaut als geflickt werden muss.
-
Wie entwickelt man kundenspezifische Industrierobotik?
Wir beginnen mit dem Lastspiel und Ihrer Risikobeurteilung, denn diese beiden bestimmen die Sicherheitskategorie und den Großteil der Hardware. Von dort aus legen wir den Antriebsstrang und den Regler aus und entwickeln anschließend die Bewegungssoftware passend zu den Taktzeiten, mit denen Ihre Anlage tatsächlich läuft.
Feldbus läuft in der Regel auf EtherCAT oder CANopen hinaus, je nachdem, was die Anlage bereits hat. Die Sicherheit folgt IEC 62443, und die Validierung umfasst Dauerläufe sowie EMV-Präkonformität in unserem Labor, damit keine Überraschungen auftauchen, sobald eine externe Stelle einbezogen wird.
-
Was erfordert die Entwicklung von Medizinrobotik?
Ein Qualitätssystem, bevor auch nur eine Zeile Code geschrieben wird. Wir arbeiten nach ISO 13485 und erstellen IEC-62304-Dokumentation während der Software-Entwicklung, mit Risikomanagement nach ISO 14971 und elektrischer Sicherheit nach IEC 60601-1.
Der Teil, den Teams meist unterschätzen, ist die Rückverfolgbarkeit von der Anforderung zum Test. Sie während des Prozesses aufzubauen, kostet nur einen Bruchteil dessen, was die Rekonstruktion für eine 510(k)- oder MDR-Einreichung erfordert, weshalb wir die Designakte vom ersten Tag an als Liefergegenstand behandeln.
-
Welche Technologien verwenden Sie für die Robotikentwicklung?
Steuerungs-Code ist entweder Rust oder C++, je nachdem, wie viel Sicherheitsgewicht er hat und was man bereits besitzt, und läuft auf einem RTOS wie Zephyr oder FreeRTOS oder auf Embedded Linux, das mit Yocto erstellt wurde. Weiter oben ist es ROS 2, mit micro-ROS auf der Mikrocontrollerseite und Nav2 oder MoveIt 2, wo sie zur Aufgabe passen.
Für die Wahrnehmungsverarbeitung nutzen wir OpenCV und PyTorch, bereitgestellt über TensorRT oder ONNX Runtime auf Jetson oder einem vergleichbaren Modul. Auf der Hardwareseite entwickeln wir in Altium Designer rund um STM32, NXP i.MX oder das Compute-Modul, auf das Sie bereits standardisiert sind.
-
Wie stellen Sie die Robotersicherheit und sichere Over-the-Air-Updates (OTA) sicher?
Sicherheit ist eine Architekturentscheidung, deshalb treffen wir sie zuerst. Wir leiten den erforderlichen Performance Level aus Ihrer Risikobeurteilung ab und implementieren die Sicherheitskette dann in Hardware, wo immer ein Softwarefehler niemals das Einzige sein darf, das zwischen einem Menschen und einer bewegten Achse steht.
Für Updates wird jedes Release als signiertes Image auf A/B-Partitionen ausgeliefert, und ein Watchdog setzt jedes Gerät zurück, das nach dem Umschalten seine Integritätsprüfung nicht besteht. Rollouts erfolgen in Kohorten, sodass ein fehlerhaftes Release bei der ersten Gruppe gestoppt wird. Die Schlüssel liegen in einem Hardware-Root-of-Trust, und wir testen den Update-Pfad während der Validierung auf Produktionshardware, denn ein Rollback, das noch nie ausgeführt wurde, ist ein Rollback, das man nicht hat.
Erste Schritte mit Yalantis
Hinterlassen Sie Ihre Daten und ein paar Worte zum Projekt. Wir werden es prüfen und uns melden, um einen Termin zu vereinbaren.
Willkommen bei Yalantis. Bitte füllen Sie das Formular aus, wir melden uns dann bei Ihnen.
Vielen Dank, dass Sie uns kontaktiert haben.
Behalten Sie Ihren Posteingang im Auge. Wir werden uns in Kürze bei Ihnen melden. In der Zwischenzeit können Sie sich unsere besten Fallstudien ansehen und Kundenfeedback auf https://clutch.co/profile/yalantisu0022 target=u0022_blanku0022 rel=u0022noopeneru0022u003eClutch.u003c/au003eu003c/pu003e lesen.